برنامه نویسی و راه اندازی ربات یاسکاوا یکی از مراحل اصلی در اجرای سیستمهای رباتیک صنعتی است. برای اینکه ربات یاسکاوا بتواند یک فرآیند تولید را با دقت و سرعت مناسب انجام دهد، تنها نصب ربات کافی نیست و بخشهایی مانند برنامهنویسی، تعریف نقاط، تنظیم ابزار، پیکربندی I/O، ارتباط با PLC و تست نهایی نیز باید بهدرستی انجام شوند.
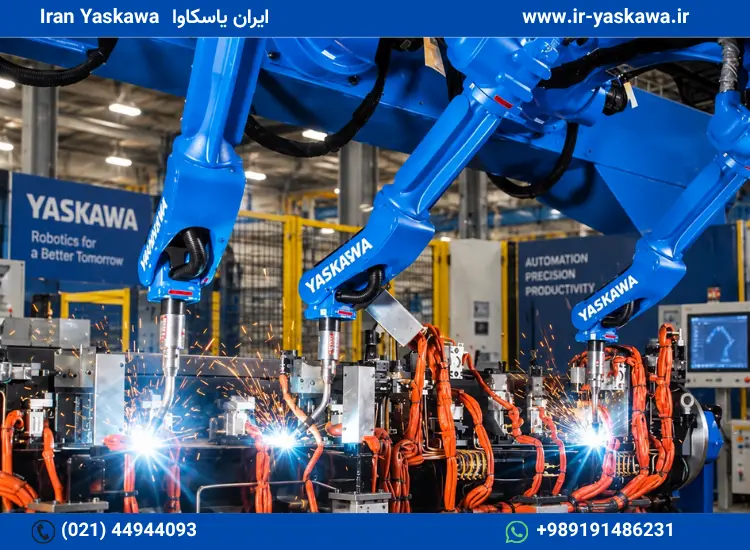
این خدمات برای کاربردهای مختلف رباتهای Yaskawa از جمله جوشکاری، پالتایزینگ، جابهجایی قطعات، Pick & Place، مونتاژ و رنگپاشی قابل انجام است و متناسب با نوع فرآیند، مدل ربات و کنترلر طراحی میشود.
خدمات برنامه نویسی ربات یاسکاوا
برنامهنویسی ربات باید بر اساس Sequence واقعی خط تولید انجام شود. مهمترین خدمات این بخش عبارتاند از:- برنامهنویسی و اصلاح برنامههای ربات
- Teaching و تعریف نقاط حرکتی
- تنظیم Tool و User Frame
- تعریف و بررسی ورودیها و خروجیها
- طراحی Sequence کاری
- تنظیم حرکت و مسیر ربات
- تعریف شرایط Start، Stop و Reset
- تنظیم Interlockهای موردنیاز
- بهینهسازی مسیر و Cycle Time
راه اندازی ربات یاسکاوا
در مرحله Commissioning، عملکرد ربات و تجهیزات جانبی بهصورت یکپارچه بررسی میشود. این فرآیند معمولاً شامل بررسی Controller و Teach Pendant، کنترل وضعیت Servo و Safety، بررسی I/O و ارتباط با PLC و اجرای تستهای حرکتی است. پس از آن، ربات ابتدا در شرایط کنترلشده و با سرعت پایین تست میشود و سپس سیکل واقعی تولید اجرا خواهد شد. در این مرحله، خطاهای مربوط به مسیر، نقاط، I/O، Interlock و هماهنگی با تجهیزات جانبی شناسایی و اصلاح میشوند.ارتباط ربات یاسکاوا با PLC
در بسیاری از سلولهای رباتیک، ربات باید با PLC، سنسورها، فیکسچر، نوار نقاله و ماشینآلات جانبی هماهنگ باشد. برای این منظور سیگنالهایی مانند:- Start
- Ready
- Busy
- Complete
- Alarm
- Reset
- Machine Ready
تعریف Tool و نقاط حرکتی
یکی از مهمترین مراحل برنامهنویسی، تنظیم صحیح Tool و مختصات کاری است. موقعیت نوک ابزار باید نسبت به فلنج ربات بهدرستی تعریف شود تا نقاط Teaching شده در زمان اجرای واقعی با دقت مناسب تکرار شوند. همچنین در بسیاری از پروژهها استفاده صحیح از User Frame باعث میشود تغییر موقعیت فیکسچر یا قطعه، بدون نیاز به اصلاح تمام نقاط برنامه، سادهتر انجام شود.راه اندازی و بهینه سازی ربات
پس از اجرای اولیه برنامه، عملکرد ربات از نظر دقت، سرعت، مسیر حرکت و زمان سیکل بررسی میشود. در صورت نیاز، نقاط اضافی حذف یا اصلاح میشوند، مسیر حرکت بهینه میشود و زمانهای انتظار بین ربات و PLC کاهش پیدا میکند. البته افزایش سرعت همیشه به معنای عملکرد بهتر نیست؛ تنظیمات باید بهگونهای انجام شوند که در کنار کاهش زمان سیکل، ایمنی و دقت فرآیند نیز حفظ شود.رباتهای یاسکاوا قابل برنامهریزی
خدمات برنامهنویسی و راهاندازی برای خانوادههای مختلف ربات Yaskawa قابل ارائه است، از جمله:- ربات جوشکاری یاسکاوا سری AR
- ربات چندمنظوره یاسکاوا سری GP
- ربات پلتایزینگ یاسکاوا سری PL
- ربات پلتایزینگ یاسکاوا سری MPL
- ربات رنگ پاش یاسکاوا سری MPX
چه زمانی به برنامه نویسی یا راه اندازی مجدد نیاز داریم؟
این خدمات فقط برای رباتهای جدید نیست و در شرایط مختلفی موردنیاز قرار میگیرد، مانند:- تغییر محصول یا فرآیند تولید
- تغییر فیکسچر یا ابزار
- اضافه شدن یک ایستگاه جدید
- اصلاح مسیر حرکتی
- تغییر PLC یا تجهیزات جانبی
- افزایش سرعت خط تولید
- رفع خطاهای برنامه
- راهاندازی مجدد پس از تعمیر ربات
- انتقال ربات به یک خط یا سلول جدید