خرابی یک سرو موتور در خط تولید فقط به معنی توقف یک موتور نیست؛ از بین رفتن دقت موقعیت، ایجاد خطای حرکتی، افزایش ضایعات، توقف دستگاه و در برخی خطوط صنعتی توقف کل فرآیند تولید، میتواند هزینههای سنگینی به همراه داشته باشد. به همین دلیل، تعمیر سرو موتور یاسکاوا باید با یک فرآیند دقیق، مهندسی و مرحلهبهمرحله انجام شود و هرگز نباید تنها به تعویض یک قطعه مصرفی یا باز کردن غیراصولی موتور محدود گردد.
سرو موتورهای Yaskawa بخشی از یک زنجیره کنترل حرکت (Motion Control) هستند و عملکرد بینقص آنها به درایو، انکودر، کابل فیدبک، کنترلر و مکانیزم مکانیکی وابسته است. به همین دلیل، مشاهده یک Alarm روی درایو لزوماً به معنای سوختن یا خرابی خود موتور نیست؛ گاهی مشکل اصلی از انکودر، کابل، کانکتور، تنظیمات یا حتی سیستم مکانیکی دستگاه است. در این راهنما، مهمترین علائم خرابی، روش عیبیابی، مراحل تعمیر، تستهای پس از تعمیر و نحوه لینک این خدمات با تجهیزات مختلف یاسکاوا را بررسی میکنیم.
یک سرو موتور صنعتی از استاتور (سیمپیچ)، روتور مجهز به مگنتهای دائمی با شار بالا، شفت، بلبرینگهای دور بالا و انکودر تشکیل شده است. معماری عملکرد سیستم حرکتی به صورت یک حلقه بسته (Closed-Loop) پیادهسازی میشود:
Controller/PLC⟶Servo Drive⟶Servo Motor⟶Encoder Feedback⟶Servo DriveController/PLC⟶Servo Drive⟶Servo Motor⟶Encoder Feedback⟶Servo Drive
کوچکترین نقص در این زنجیره، پایداری حرکت را مختل میکند. برای بررسی مشخصات کامل این سیستمها، میتوانید از بخش اختصاصی تعمیرات تخصصی یاسکاوا در سایت دیدن فرمایید.
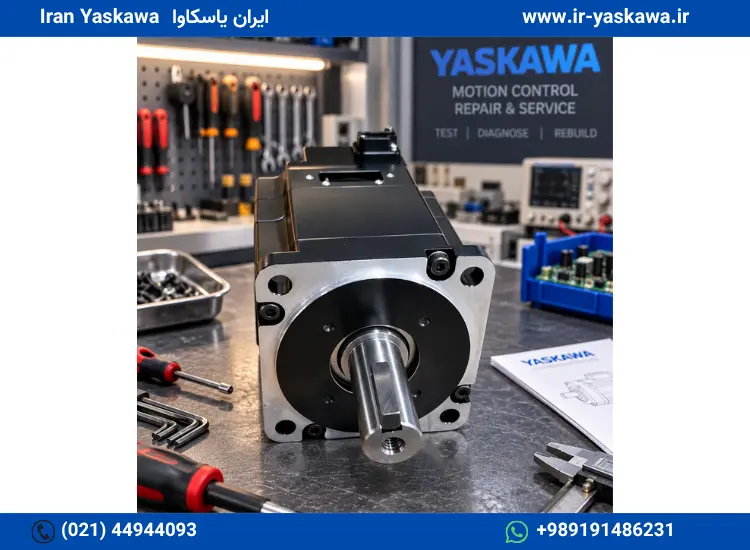
تعمیر سرو موتور یاسکاوا چطور انجام میشه؟
تعمیر سرو موتور یاسکاوا مجموعهای از عملیات عیبیابی تخصصی، بازسازی الکترومکانیکی، تعویض قطعات معیوب (نظیر بلبرینگ، انکودر و کاسهنمد) و تست عملکردی تحت بار است که با هدف بازگرداندن موتور به مشخصات نامی کارخانه انجام میشود. برخلاف الکتروموتورهای معمولی سهفاز، یک Servo Motor علاوه بر وضعیت الکتریکی، باید از نظر دقت Feedback، پاسخ فرکانسی، انطباق Position و رفتار دینامیکی ارزیابی شود. خدمات تخصصی در این حوزه شامل مراحل زیر است:- تست مقاومت اهمی، تعادل فازها و عایق سیمپیچ (Megger Test)
- تست و سنجش ولتاژ القایی برگشتی (KEKE) جهت بررسی سلامت مگنتهای روتور
- بازرسی لقی شعاعی و محوری شفت و وضعیت بلبرینگها
- عیبیابی دقیق انکودر (Absolute / Incremental) و مدارهای سریال فیدبک
- بررسی یکپارچگی کانکتورهای قدرت و فیدبک در برابر نفوذ روغن و آببندی
- تست زاویه انکودر (Phase Alignment) و کالیبراسیون موقعیت صفر با شفت موتور
- تست نهایی با درایو سازگار و پایش عملکرد در حداکثر سرعت و گشتاور نامی
چه زمانی به تعمیر سرو موتور یاسکاوا نیاز داریم؟
علائم خرابی سرو موتور معمولاً به «روشن نشدن کامل» محدود نمیشود؛ در بسیاری از سناریوها موتور میچرخد اما کیفیت حرکت و پایداری موقعیت از بین رفته است. مهمترین نشانهها عبارتند از:- عدم حرکت موتور و صدور آلارم اضافه بار (Overload) به محض فعال شدن Servo ON
- لرزش شدید شفت و زوزه کشیدن موتور در حالت توقف یا حین کار
- صدای غیرعادی ناشی از فرسایش ساچمهها و آسیب بلبرینگها
- لقی محسوس شفت در اثر ضربات مکانیکی یا فشار نامتعارف کوپلینگ
- افزایش دمای غیرطبیعی بدنه موتور در بارهای عادی
- صدور خطاهای فیدبک و قطع ارتباط انکودر روی سرو درایو
- عدم دنبالکردن مسیر حرکتی تعیینشده (Position Tracking Error)
- قطع ناگهانی گشتاور در زمان شتابگیری یا ترمزگیری شدید
تحلیل دلایل لرزش و نوسان در سرو موتور
لرزش لزوماً نشانه خرابی سیمپیچ نیست و باید به تفکیک بررسی شود:- عوامل مکانیکی: لقی شفت، خرابی بلبرینگ، کوپلینگ معیوب و عدم همراستایی (Misalignment) با بار.
- عوامل کنترلی: تنظیم نبودن ضرایب حلقه کنترل (Gain Tuning) در سیستم.
- عوامل فیدبک و الکتریکی: نویز شدید روی کابل انکودر، خرابی دیسک نوری یا مدارات پردازشگر سیگنال فیدبک.
ساختار سرو موتور یاسکاوا و نحوه عملکرد اجزا
یک سرو موتور صنعتی از استاتور (سیمپیچ)، روتور مجهز به مگنتهای دائمی با شار بالا، شفت، بلبرینگهای دور بالا و انکودر تشکیل شده است. معماری عملکرد سیستم حرکتی به صورت یک حلقه بسته (Closed-Loop) پیادهسازی میشود:
Controller/PLC⟶Servo Drive⟶Servo Motor⟶Encoder Feedback⟶Servo DriveController/PLC⟶Servo Drive⟶Servo Motor⟶Encoder Feedback⟶Servo Drive
کوچکترین نقص در این زنجیره، پایداری حرکت را مختل میکند. برای بررسی مشخصات کامل این سیستمها، میتوانید از بخش اختصاصی تعمیرات تخصصی یاسکاوا در سایت دیدن فرمایید.
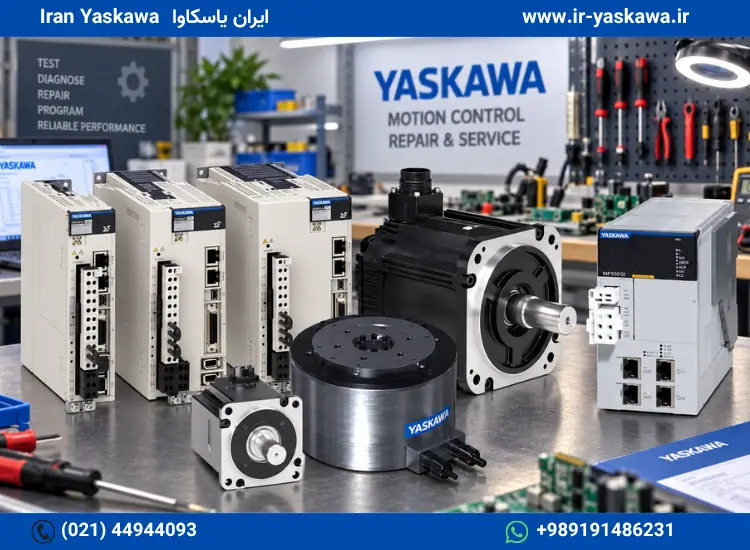
مراحل فنی تعمیر و اورهال سرو موتور یاسکاوا
۱. بررسی پلاک و کد شناسایی (Part Number)
شناسایی دقیق پلاک، اطلاعات مهمی از قبیل توان نامی، گشتاور، ولتاژ، نوع انکودر (رزولوشن و پروتکل ارتباطی) و نوع شفت (ساده یا جادار) را مشخص میسازد.۲. بازرسی ظاهری و محیطی
بررسی آثار ضربه به شفت، سوختگی کانکتورها، نشت روغن از گیربکس به داخل محفظه موتور و اکسیداسیون اتصالات.۳. تستهای الکتریکی سیمپیچ
- اندازهگیری دقیق میلیاهمی مقاومت فازها (U,V,WU,V,W) جهت بررسی تقارن.
- تست عایق میگر با ولتاژ ۱۰۰۰ ولت برای اطمینان از عدم نشتی فاز به بدنه.
- تست تضعیف مغناطیسی مگنتهای روتور ناشی از دمای بیش از حد.
۴. بررسی و بازسازی مکانیکی
تعویض بلبرینگها با مدلهای دور بالای استاندارد، ترمیم جای بلبرینگ، بالانس دینامیکی روتور و تعویض کاسهنمدهای آببندی.۵. عیبیابی و کالیبراسیون انکودر
انکودر چشم سیستم سروو است. تنظیم زاویه الکتریکی قطبهای روتور با دیتای زاویه انکودر (Pole Zero Alignment) حساسترین بخش کار است. کوچکترین انحراف زاویهای باعث افزایش شدید جریان، لرزش و قفل شدن موتور میشود.تفاوت خرابی سرو موتور با سایر تجهیزات درایو
یکی از خطاهای رایج تکنسینها، نسبت دادن تمام خطاها به موتور است. در سیستمهای صنعتی، اختلال در بخشهای پردازشی و سوئیچینگ میتواند مستقیماً باعث توقف موتور شود:- اگر مدار قدرت یا پردازش سیگنال انکودر در کنترلر آسیب دیده باشد، نیاز به دریافت خدمات تعمیر سروو درایو یاسکاوا خواهید داشت.
- در خطوطی که از الکتروموتورهای جریان متناوب القایی همراه با اینورتر استفاده میشود، فرآیند عیبیابی کاملاً مجزاست و به بخش تعمیر درایو یاسکاوا مربوط میشود.
تعمیرات تخصصی برای نسلهای مختلف سرو موتور یاسکاوا
روشهای تعمیر، تأمین انکودر و الگوریتمهای تست برای هر نسل از محصولات یاسکاوا متفاوت است:خانواده یاسکاوا سیگما ۵ (Sigma-5)
نسل سیگما ۵ یاسکاوا هنوز در بسیاری از ماشینآلات صنعتی کشور با راندمان بالا مشغول به کار است. برحسب نوع کاربری محور، خدمات تعمیراتی برای این خانواده به بخشهای زیر تفکیک میشود:- بازسازی انواع سرو سیگما ۵ یاسکاوا Rotary در توانهای گوناگون.
- تعمیرات حساس موتورهای بدون گیربکس و دور پایین سرو دایرکت درایو یاسکاوا سیگما ۵.
- تست و عیبیابی سیستمهای حرکتی خطی نظیر سرو خطی یاسکاوا سیگما ۵.
- هماهنگسازی و تست موتور بر روی درایو متناظر یعنی سرو درایو یاسکاوا سیگما ۵.
خانواده یاسکاوا سیگما ۷ (Sigma-7)
این نسل مجهز به انکودرهای دقیق ۲۴ بیتی است و هرگونه عیبیابی آن نیازمند ابزارهای تخصصی است:- اورهال مکانیکی و کالیبراسیون انکودر در سرو روتاری یاسکاوا سیگما ۷.
- تنظیمات پیشرفته و تست گشتاور در دایرکت درایو یاسکاوا سیگما ۷.
- تست خطکشهای نوری و مگنتهای محرک در سرو یاسکاوا سیگما ۷ خطی.
- اتصال موتور به درایو نسل ۷ جهت تست پاسخ فرکانسی روی سرو درایو یاسکاوا سیگما ۷.
خانواده هوشمند یاسکاوا سیگما X (Sigma-X)
در بهروزترین خانواده موشن کنترل یاسکاوا که برای کارخانههای هوشمند نسل ۴ طراحی شدهاند:- عیبیابی و پایش سنسورهای داخلی در سرو Rotary یاسکاوا سیگما X.
- همگامسازی قابلیتهای تحلیلی موتور با سیستمهای پردازشی سرو درایو یاسکاوا سیگما X.
منابع فنی و نرمافزارهای مورد نیاز برای عیبیابی
جهت تطبیق خطاهای انکودر و بررسی پینآوت کانکتورهای موتور، بهرهگیری از اسناد مرجع کارخانه الزامی است:- برای سریهای پرکاربرد ۷، به کاتالوگ یاسکاوا سیگما ۷ مراجعه کنید.
- برای سیستمهای جدیدتر، مشخصات مندرج در کاتالوگ یاسکاوا سیگما X را بررسی نمایید.
- تنظیم پارامترها، تست چرخش موتور و ثبت لاگ خطاها همگی از طریق نرم افزارهای تخصصی یاسکاوا (به ویژه نرمافزار جامع SigmaWin+) صورت میگیرد.
تعمیر یا تعویض سرو موتور؟
پس از پایان تستهای کارشناسی، برآورد فنی صورت میگیرد:- تعمیر مقرونبهصرفه است اگر: مشکل از بلبرینگها، انکودر، کاسهنمد، لقی شفت یا سوختگی قابل سیمپیچی مجدد باشد.
- تعویض پیشنهاد میشود اگر: روتور مگنتهای خود را به کلی از دست داده باشد، شفت شکستگی غیرقابل بازسازی داشته باشد یا بدنه موتور آسیب سازهای دیده باشد. در این شرایط میتوانید جهت تأمین تجهیز جایگزین با کارشناسان واحد بازرگانی و فروش در ارتباط باشید.